בניית דלתות קרטזיות תלת צירים עם מודולים ליניאריים סטנדרטיים: חישוב הנדסי שלב אחר שלב
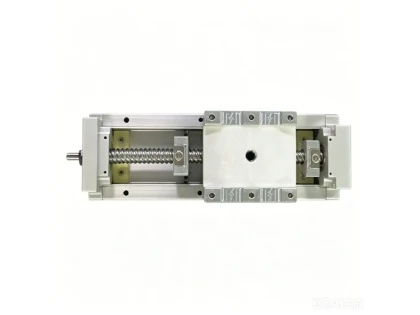
רובוט קרטזיאני בעל 3 צירים נע לאורך צירים לינאריים אורתוגונליים X/Y/Z באמצעות מודולים ליניאריים מודולריים, וממיר תנועת סרוו סיבובית למיקום ליניארי. מאמר זה מכמת עומסי מומנט שלוחה, התאמת אינרציה של סרוו, סטיית קרן וניתוב כבלים כדי לשמור על חזרות מיקום בטווח של ±0.005 מ"מ וזמן מחזור מתחת ל-0.8 שניות עבור תחנות PPU להרכבת ממסר.
טעינת רגע דינמי: רול שלוחה, גובה, פיתול על כרכרה בציר Z
הרכבה שלוחה על קורת Y יוצרת שלושה רגעי סיבוב על הגררה של ציר Z:
- גובה גובה (Mp): מומנט כיפוף מהיסט מטען אנכי
-
Yaw (My): רגע פיתול אופקי מעומס היסט לרוחב
-
רול (מר): פיתול סביב ציר האורך של מסילת המדריך הליניארית.

מניפולטור 3 צירים
חישוב מודול ליניארי רובוט קרטזי|יאנגינג
רשימת חישובים הנדסיים
- מדוד את גובה היסט CG המטען מעל פני ההרכבה של הגררה
- חשב מומנט דינמי בתאוצה מרבית (0.5 גרם)
הורד דגמי 3D CAD (.STEP) מפורטים
מפעילים ליניאריים, חקור שלנומניפולטור 3 ציריםמוגדר עבור תאי בחירת-ומקום ממסר PPU.

פתרון תקלות ציד סרוו
- הורד את ערך טלטלת האצה ב-20%-30%
- הפעל מסנני דיכוי רעידות בכונני סרוו של Panasonic
גרור גודל שרשרת וכללי הנחת כבלים כדי למנוע שבירה עם גמישות גבוהה
- רדיוס כיפוף מינימלי גדול או שווה לקוטר חיצוני של כבל 7×; מגבלת ערימת כבל שטוח פחות או שווה ל-6 שכבות
- שמור 15% אורך כבל נוסף כדי למנוע מתח במהלך נסיעה מלאה
טבלת השוואה לבחירת קרן
| פרופיל קרן | טווח מקסימלי (מ"מ) | עומס מרבי (ק"ג) | סטייה סטטית (מ"מ) | קאפקס יחסית |
|---|---|---|---|---|
| שחול 80×80 | פחות או שווה ל-1200 | 18 | 0.021 | נָמוּך |
| 100×100 שחול | פחות או שווה ל-1600 | 32 | 0.017 | בֵּינוֹנִי |
| קורה מחוזקת 120×120 | פחות או שווה ל-2200 | 55 | 0.012 | גָבוֹהַ |
בקש סימולציה של מחזור-זמן קו סוהר עבור שרטוטי החלק שלך. קבל את רשימת הביקורת המלאה לבחירת הצעת מחיר ומסמך אישור FAT מצוות ההנדסה שלנו. עיין בפורטפוליו המוצרים המלא שלנו בכתובתמוצרים.